В области космических исследований появилась революционная концепция – прыгающий робот LEAP (Legged Exploration Across the Plume), способный исследовать гейзеры спутника Сатурна Энцелада. Проект получил грант NASA Institute of Advanced Concepts (NIAC) Phase I и находится под руководством профессора Иллинойского университета Джастина Йима.
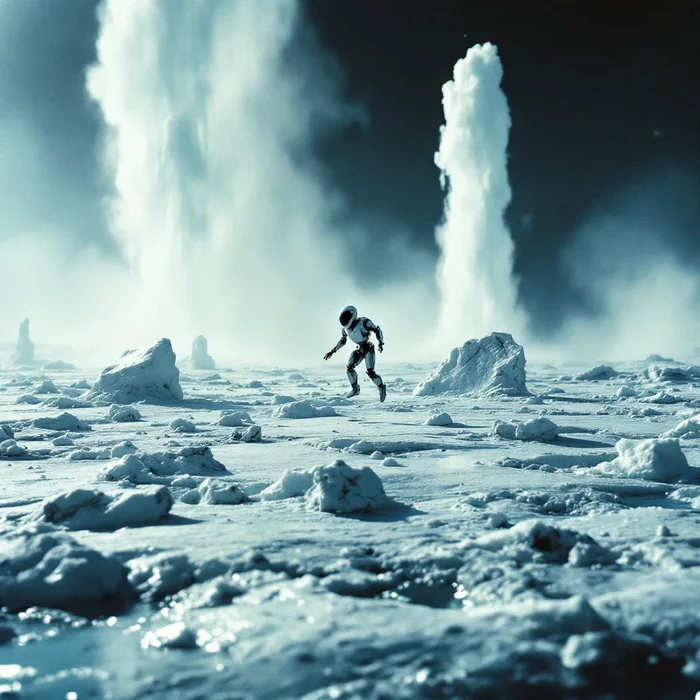
LEAP основан на конструкции робота Salto, разработанного в Калифорнийском университете Беркли. При весе менее 0,5 кг и размере около 50 сантиметров, робот сможет совершать горизонтальные прыжки на расстояние до 100 метров по поверхности Энцелада, что делает его идеальным для исследования ледяной поверхности спутника.
Выбор прыгающей конструкции обусловлен особенностями Энцелада. Отсутствие атмосферы делает невозможным использование роторных летательных аппаратов, а ракетные двигатели потребляют слишком много топлива. Колёсные роверы неэффективны на неровной ледяной поверхности. Прыжковая локомоция требует минимум энергии и позволяет преодолевать сложный рельеф.
Гейзеры Энцелада представляют особый научный интерес, так как они не только формируют один из колец Сатурна, но и могут содержать информацию о подповерхностном океане спутника. LEAP сможет исследовать нижние части гейзеров, собирая уникальные данные, недоступные для орбитальных аппаратов и стационарных посадочных модулей.
Проект может быть интегрирован с миссией Enceladus Orbilander, поддержанной Decadal Survey 2023 года. Посадочный модуль Orbilander мог бы служить стартовой площадкой и станцией подзарядки для LEAP, значительно расширяя возможности исследования.
Текущая версия робота требует серьёзных модификаций. В отличие от оригинального Salto с одним маховиком для контроля тангажа, LEAP нуждается в трёх маховиках для полного контроля ориентации на ледяной поверхности. Из-за ограничений по весу робот сможет нести только базовые приборы – расходомер и камеру, более тяжёлое оборудование, такое как масс-спектрометр, пока не рассматривается.
Несмотря на то, что проект находится на ранней стадии разработки, концепция прыгающих роботов может найти применение в будущих космических миссиях на различные небесные тела, где традиционные способы передвижения неэффективны или невозможны.
Изображение носит иллюстративный характер
LEAP основан на конструкции робота Salto, разработанного в Калифорнийском университете Беркли. При весе менее 0,5 кг и размере около 50 сантиметров, робот сможет совершать горизонтальные прыжки на расстояние до 100 метров по поверхности Энцелада, что делает его идеальным для исследования ледяной поверхности спутника.
Выбор прыгающей конструкции обусловлен особенностями Энцелада. Отсутствие атмосферы делает невозможным использование роторных летательных аппаратов, а ракетные двигатели потребляют слишком много топлива. Колёсные роверы неэффективны на неровной ледяной поверхности. Прыжковая локомоция требует минимум энергии и позволяет преодолевать сложный рельеф.
Гейзеры Энцелада представляют особый научный интерес, так как они не только формируют один из колец Сатурна, но и могут содержать информацию о подповерхностном океане спутника. LEAP сможет исследовать нижние части гейзеров, собирая уникальные данные, недоступные для орбитальных аппаратов и стационарных посадочных модулей.
Проект может быть интегрирован с миссией Enceladus Orbilander, поддержанной Decadal Survey 2023 года. Посадочный модуль Orbilander мог бы служить стартовой площадкой и станцией подзарядки для LEAP, значительно расширяя возможности исследования.
Текущая версия робота требует серьёзных модификаций. В отличие от оригинального Salto с одним маховиком для контроля тангажа, LEAP нуждается в трёх маховиках для полного контроля ориентации на ледяной поверхности. Из-за ограничений по весу робот сможет нести только базовые приборы – расходомер и камеру, более тяжёлое оборудование, такое как масс-спектрометр, пока не рассматривается.
Несмотря на то, что проект находится на ранней стадии разработки, концепция прыгающих роботов может найти применение в будущих космических миссиях на различные небесные тела, где традиционные способы передвижения неэффективны или невозможны.














