Исследователи из Школы инженерии Федеральной политехнической школы Лозанны (EPFL) 20 января опубликовали в журнале Nature Communications результаты работы над новым типом роботизированного устройства. Сотрудники Лаборатории алгоритмов и систем обучения (Learning Algorithms and Systems Laboratory) разработали манипулятор, способный отделяться от основной роботизированной руки в области запястья. В отличие от стандартных роботов, где функции манипуляции и передвижения разделены, данное устройство объединяет их: оно может отсоединяться, самостоятельно добираться до цели, захватывать объект и возвращаться для повторного присоединения.
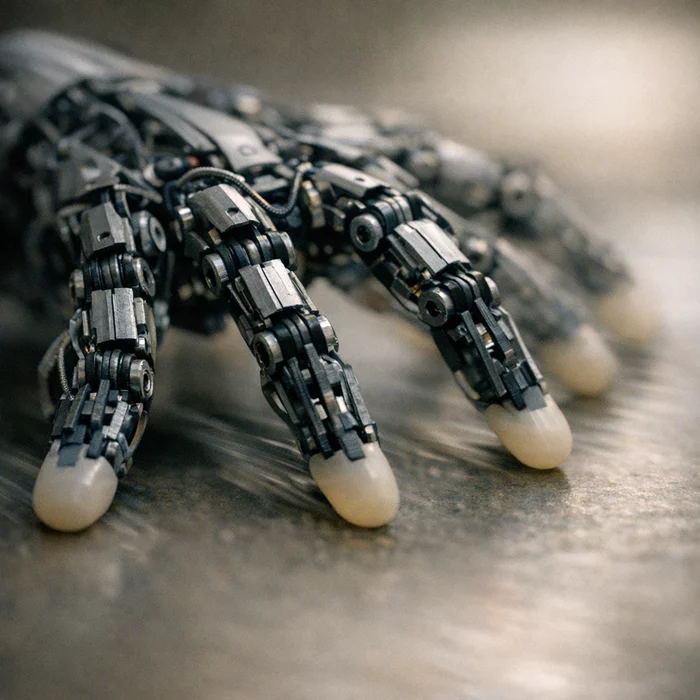
Внешне устройство напоминает паука и описывается как «жутковатое» из-за наличия множества пальцев и специфического способа передвижения. Конструкция является полностью самодостаточной, выступая и как захват на манипуляторе, и как независимая мобильная единица. Одной из ключевых инженерных особенностей стала обратимость: рука способна захватывать предметы в обоих направлениях (вперед и назад) и функционировать так, будто у нее есть «две рабочие ладони». Суставы пальцев, соединенные легкими деталями, напечатанными на 3D-принтере, могут сгибаться в обе стороны, что устраняет необходимость вращения запястья для смены ориентации.
Движение пальцев обеспечивается небольшими электрическими моторами. Кончики пальцев покрыты слоем мягкого силикона, который создает необходимое трение для удержания предметов и обеспечивает сцепление с поверхностью при ползании. Количество пальцев в конструкции не ограничено жесткими рамками: система масштабируема, и при необходимости удержания большего количества объектов могут быть добавлены дополнительные фаланги.
Для фиксации съемной кисти на основном манипуляторе инженеры разработали систему «защелкивания и блокировки» (snap-and-lock). Механизм использует магниты для точного выравнивания соединительных элементов, после чего небольшой мотор приводит в действие стопорный болт, надежно закрепляющий суставы. Это позволяет устройству переключаться между режимами автономного ползания и стационарного хвата без участия человека.
При создании робота ученые вдохновлялись биологическими примерами, преодолевающими ограничения человеческой анатомии. Соавтор исследования и руководитель лаборатории Од Биллард (Aude Billard) и ее команда отметили недостатки человеческих рук, такие как асимметричные большие пальцы, постоянное прикрепление к телу и сложности при работе в стесненных условиях. В качестве природных аналогов были выбраны осьминог, использующий щупальца для перемещения по морскому дну и открывания раковин, и богомол, чьи шипастые передние конечности служат одновременно для движения и ловли добычи.
Функциональность устройства позволяет ему проникать в труднодоступные места, например, под мебель или за полки. Робот способен ползти по полу, неся предметы на своей «спине», и удерживать до четырех объектов одновременно. Двусторонняя гибкость суставов позволяет выполнять задачи, сложные для людей, такие как доступ к объектам, находящимся позади кисти, без неудобных выворотов запястья или захват предметов без использования большого и указательного пальцев.
Основными сферами применения разработки называются извлечение предметов из узких пространств и работа в средах, слишком опасных для присутствия человека, включая промышленные зоны и территории, пострадавшие от стихийных бедствий. В перспективе технология может быть адаптирована для человеческого протезирования или создания «лишней конечности» — аугментации, включающей дополнительные роботизированные пальцы для расширения манипуляционных возможностей.
Данное изобретение вписывается в общий контекст активного развития робототехники, о чем свидетельствуют другие недавние проекты. В их числе новый гуманоидный робот-«Трансформер», способный запускать дрон-перевертыш со своей спины, и китайский гуманоидный робот, движения которого настолько плавны, что компании пришлось продемонстрировать его внутреннее устройство, чтобы доказать отсутствие внутри человека. Также ученые недавно создали сверхмощный мягкий роботизированный «глаз», который фокусируется автоматически и не требует источника питания.
Изображение носит иллюстративный характер
Внешне устройство напоминает паука и описывается как «жутковатое» из-за наличия множества пальцев и специфического способа передвижения. Конструкция является полностью самодостаточной, выступая и как захват на манипуляторе, и как независимая мобильная единица. Одной из ключевых инженерных особенностей стала обратимость: рука способна захватывать предметы в обоих направлениях (вперед и назад) и функционировать так, будто у нее есть «две рабочие ладони». Суставы пальцев, соединенные легкими деталями, напечатанными на 3D-принтере, могут сгибаться в обе стороны, что устраняет необходимость вращения запястья для смены ориентации.
Движение пальцев обеспечивается небольшими электрическими моторами. Кончики пальцев покрыты слоем мягкого силикона, который создает необходимое трение для удержания предметов и обеспечивает сцепление с поверхностью при ползании. Количество пальцев в конструкции не ограничено жесткими рамками: система масштабируема, и при необходимости удержания большего количества объектов могут быть добавлены дополнительные фаланги.
Для фиксации съемной кисти на основном манипуляторе инженеры разработали систему «защелкивания и блокировки» (snap-and-lock). Механизм использует магниты для точного выравнивания соединительных элементов, после чего небольшой мотор приводит в действие стопорный болт, надежно закрепляющий суставы. Это позволяет устройству переключаться между режимами автономного ползания и стационарного хвата без участия человека.
При создании робота ученые вдохновлялись биологическими примерами, преодолевающими ограничения человеческой анатомии. Соавтор исследования и руководитель лаборатории Од Биллард (Aude Billard) и ее команда отметили недостатки человеческих рук, такие как асимметричные большие пальцы, постоянное прикрепление к телу и сложности при работе в стесненных условиях. В качестве природных аналогов были выбраны осьминог, использующий щупальца для перемещения по морскому дну и открывания раковин, и богомол, чьи шипастые передние конечности служат одновременно для движения и ловли добычи.
Функциональность устройства позволяет ему проникать в труднодоступные места, например, под мебель или за полки. Робот способен ползти по полу, неся предметы на своей «спине», и удерживать до четырех объектов одновременно. Двусторонняя гибкость суставов позволяет выполнять задачи, сложные для людей, такие как доступ к объектам, находящимся позади кисти, без неудобных выворотов запястья или захват предметов без использования большого и указательного пальцев.
Основными сферами применения разработки называются извлечение предметов из узких пространств и работа в средах, слишком опасных для присутствия человека, включая промышленные зоны и территории, пострадавшие от стихийных бедствий. В перспективе технология может быть адаптирована для человеческого протезирования или создания «лишней конечности» — аугментации, включающей дополнительные роботизированные пальцы для расширения манипуляционных возможностей.
Данное изобретение вписывается в общий контекст активного развития робототехники, о чем свидетельствуют другие недавние проекты. В их числе новый гуманоидный робот-«Трансформер», способный запускать дрон-перевертыш со своей спины, и китайский гуманоидный робот, движения которого настолько плавны, что компании пришлось продемонстрировать его внутреннее устройство, чтобы доказать отсутствие внутри человека. Также ученые недавно создали сверхмощный мягкий роботизированный «глаз», который фокусируется автоматически и не требует источника питания.














